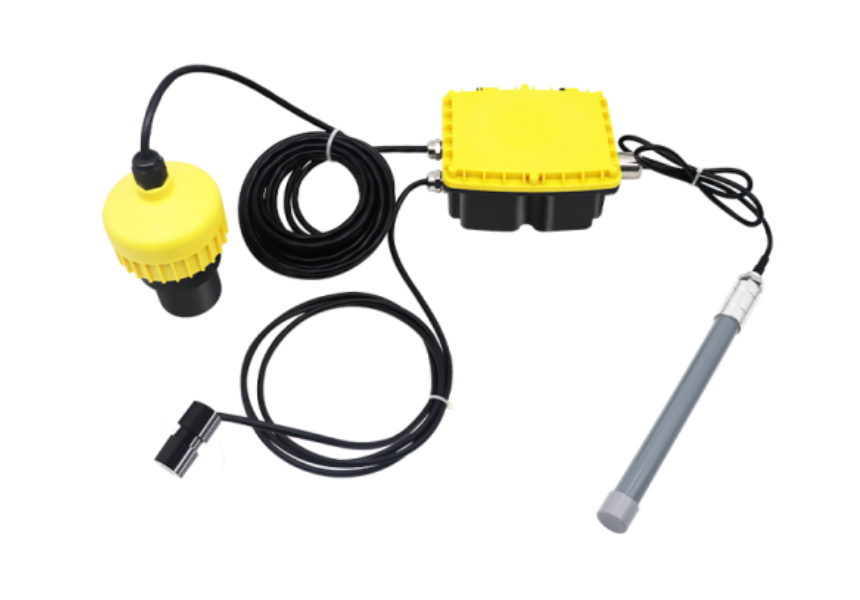
大禹电子路面积水传感器的核心工作原理是超声波时差法。传感器向水面发射超声波脉冲,声波遇到水面后反射回探头,设备记录从发射到接收回波的时间差,再结合声速计算传感器到水面的距离。
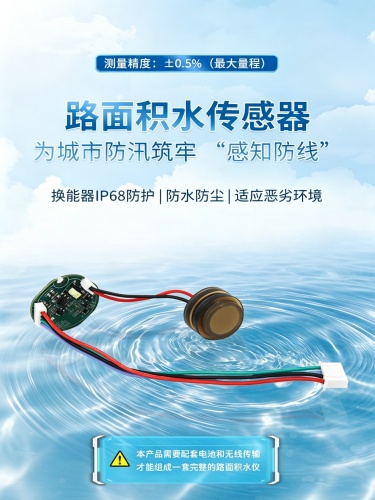
水位高度由安装高度与回波距离差值确定
大禹电子路面积水传感器的安装高度是已知的。用安装高度减去传感器到水面的距离,即可得到当前积水深度。公式可以简化为:
积水深度 = 安装高度 - 声速 × 时间差 ÷ 2
其中除以2,是因为声波走了往返路程。
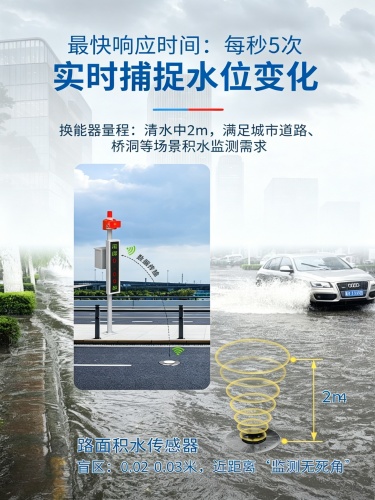
温度补偿是保证测量精度的关键环节
声速并不是固定值,它会随环境温度变化。常温下空气中声速约340m/s,但温度升高或降低时,声速会明显改变。如果不对温度进行补偿,测量结果会出现偏差。因此,大禹电子路面积水传感器通常会内置温度传感器,实时修正声速,保证积水深度数据的准确性。
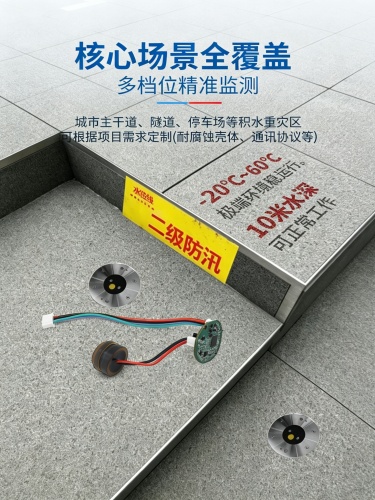
滤波算法有效降低道路环境干扰
道路环境复杂,车辆经过会引起水面波动,雨水冲刷会带来漂浮物,行人或杂物也可能短暂遮挡探头。为减少这些干扰,大禹电子路面积水传感器会配合滤波算法,对多次测量结果进行平滑处理,并剔除明显异常的跳变数据。
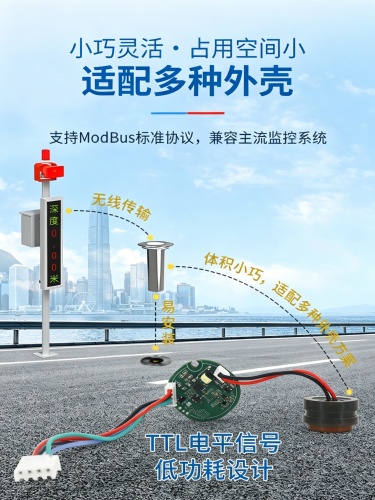
立杆式与地埋式适配不同安装场景
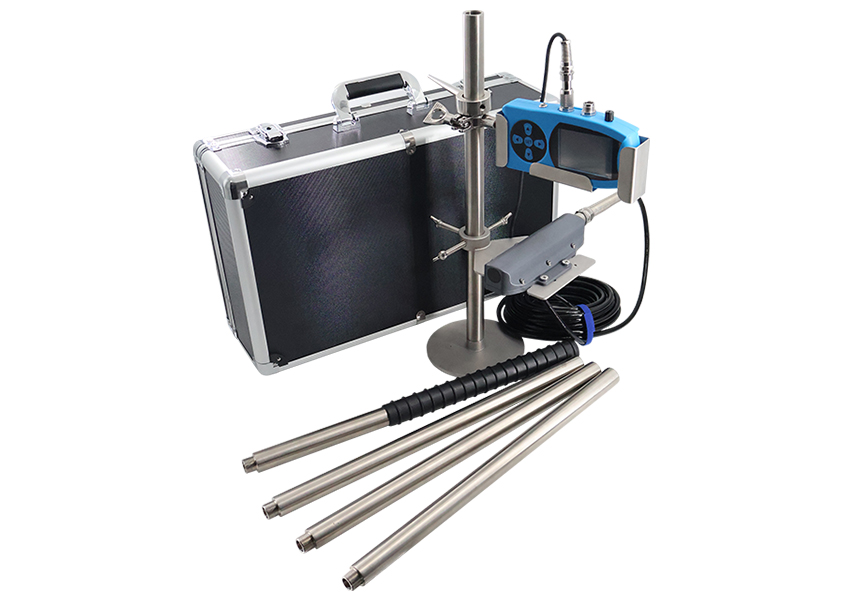
大禹电子路面积水传感器主要有立杆式和地埋式两种。立杆式安装在道路上方,向下探测水面;地埋式埋设在路面以下,向上探测积水深度,不受车辆碾压影响,也更适合下穿通道、低洼路段等场景。